综合趋势
家庭机器人开始按整段任务计分。 德塔智能公布的 Delta-0 演示持续 210 秒,包含 32 个步骤和 9 项家庭任务;Figure 在 30 个陌生家庭测试 Helix 2.5,收拾玩具、折毛巾和整理床铺的完整任务成功率为 56%,随机权重模型为 9%。两家公司都把人工介入计入失败,评测对象已经从单个动作扩展到连续任务和中途恢复。
控制器、通信和供电接口成为产品差异的一部分。 宇树 G1+增加外部供电和触摸点,Universal Robots Gen7 将视觉、PLC、制造执行系统接入控制器,逐际动力与东土科技则把国产实时通信架构装进人形机器人整机。客户采购时要处理的已经包括传感器、控制器、通信和维护接口,单看自由度或动作展示无法说明整机能否接入现场。
产线规划和早期供货开始同时出现。 优必选柳州工厂按每 10 分钟下线一台的节拍设计,年规划产能超过 1 万台;Agility 为 Digit 5 设定了 2027 年早期使用和后续普遍供货计划。产能数字和供货时间表仍属于企业规划,真正的压力会出现在设备交付以后:机器人能否保持稳定运行,客户是否愿意持续为维护和工位改造付费。
家用与工业产品的验收条件已经分开。 启元 Q1、T1强调跟随、语音和视觉交互,Figure 与德塔把任务放在家庭家具和杂物环境中;UR Gen7、Digit 5和优必选工厂则围绕控制系统、搬运负载、安全距离和生产节拍展开。家庭产品面对的是环境变化和交互失败,工业产品面对的是停机风险和系统接入,企业很难用同一套指标覆盖两类客户。
💡 本月总体判断: 机器人产业的验证重心转向连续任务、系统接入与交付能力。家庭机器人要连续完成一串家务,工业机器人要接入控制系统并在固定工位反复运行,整机企业还要把产品放进可复制的生产和交付流程。
重点产品、场景与企业
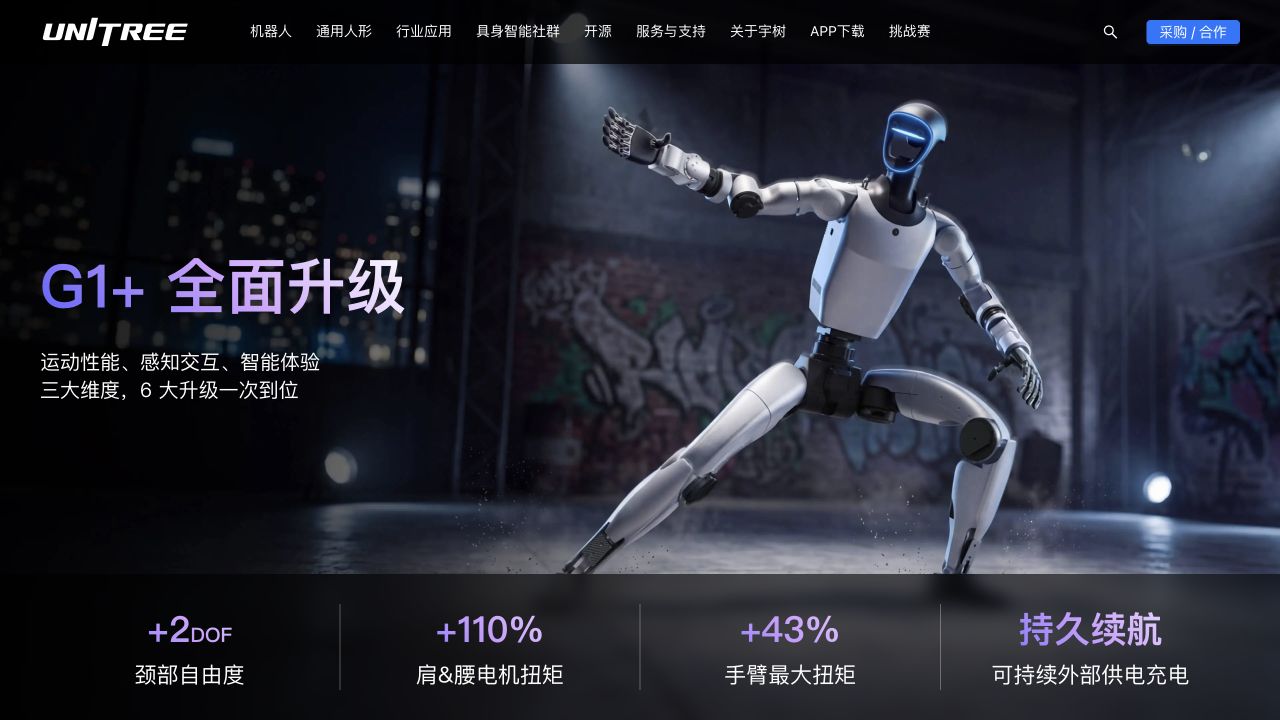
宇树发布G1+,增加转头、触摸交互与外部供电功能
9 月14日,宇树发布G1+,标准版含税售价9.5万元。此次升级涉及头部、关节电机、视觉、语音和供电系统。其中,颈部新增2个自由度,支持俯仰和左右转动;头部配置双目与广角单目相机,并加入5个触摸点,用户轻触头部即可触发对话或动作。
针对长时间运行时的发热问题,宇树披露,G1+肩部与腰部电机峰值扭矩提高110%,同扭矩条件下发热降低72%。机器人背部另设外部供电接口,科研实验和固定位置展示可以接电运行,减少对电池续航的依赖。
G1+保留标准版与EDU版的配置区分。EDU版支持二次开发,可选配灵巧手、更多腰部及手腕自由度和高算力模组,供开发者按任务选择硬件。
相关链接:
启元Q1、T1正式发售,提供跟随、交互与开发能力
9 月20日,上纬新材旗下启元机器人在上海正式发售Q1、T1两款个人机器人。产品采用轻量、高刚性的复合材料和自研准直驱关节,并向用户开放开发能力。
启元同时公布了三类模型的分工:PrimeMotion负责运动稳定性与柔顺控制;PrimeGo负责环境感知与跟随,支持人形和四足两种形态;PrimeVista连接视觉、语音等输入,承担多模态交互。跟随用户移动、响应语音与视觉信息,是此次发布中明确列出的使用功能。面向家务任务的PrimeMind基座模型则列入后续研发计划。
相关链接:
德塔智能发布Delta-0,演示开洗碗机、放衣物等连续家务操作
9 月28日,德塔智能发布原生人形机器人基础模型Delta-0。公司公布的一镜到底演示中,机器人在卧室、客厅和厨房之间移动,连续完成整理床铺、捡起玩偶、将衣物放进洗衣机、将杯子放入洗碗机等操作。据公司披露,演示共持续210秒,包含32个步骤、9项家庭任务。
拉开洗碗机的过程展示了手部操作与身体支撑如何配合:机器人找到把手后调整站姿和重心,用左手撑住橱柜借力开门,再将餐具放进有限的开口空间。踩下垃圾桶踏板丢弃水果,则要求双腿在支撑身体的同时参与操作。
Delta-0采用“大脑—小脑—力位”协同设计。大脑结合视觉等输入安排任务和动作目标,小脑将目标转成高频电机控制;力位混合控制同时处理运动位置与接触受力,使机器人在拉门、支撑和放置物体时调整动作。训练中使用了上肢操作数据、跨本体数据及人类全身动作数据,并通过真实交互反馈、人工纠正和强化学习训练失败恢复。
相关链接:
松延动力设立Scalabot,发布首个HERON世界模型
9 月8日,松延动力发布具身智能技术子品牌Scalabot,同步推出HERON技术体系下的首个世界模型HERON-World Model。
松延提出,在机器人硬件定义阶段同步确定模型所需的传感器、算力、自由度和数据接口。Scalabot采用统一动作表示和跨平台架构,公司称其可支持不同构型、不同自由度的机器人。家庭服务被列为主要应用方向,机器人运行中采集的感知与交互数据将用于后续模型训练。
相关链接:
优必选柳州工厂投产,按每10分钟下线一台设计产线
9 月12日,优必选柳州工业人形机器人超级智慧工厂举行投产仪式。工厂占地约1.4万平方米,主要生产Walker S系列、Cruzr系列机器人,年规划产能超过万台,产线设计节拍为每10分钟下线一台。
据柳州日报官方账号转引的现场报道,工厂使用工业仿真系统规划生产,并通过数字化调度组织作业,多款优必选自研机器人也参与生产。机器人制造与机器人自身参与生产作业,被安排在同一座工厂内实施。
相关链接:
逐际动力与东土科技完成人形机器人国产电子架构适配
9 月28日,逐际动力与东土科技联合发布搭载国产电子架构的人形机器人。此次适配覆盖整机系统:逐际动力提供机器人本体、大小脑融合技术和人形大脑系统COSA,东土科技提供国产底层电子架构及工业级实时通信能力。双方将底层通信与机器人整机控制连接起来,完成联合发布。
相关链接:
Figure在30个陌生家庭测试Helix 2.5,完整任务成功率为56%
9 月17日,Figure公布Helix 2.5在30个旧金山湾区家庭中的测试结果。机器人使用各家的沙发、床和操作台,执行收拾玩具、折叠毛巾、整理床铺三类任务。测试前,公司未在这些住宅内采集训练数据,测试用的玩具、毛巾和床品也未出现在任务微调数据中。
Figure设置了严格的整项计分规则:收拾玩具必须将场景中的13—15件玩具全部放入篮子;折毛巾需要完成折叠和入篮;整理床铺需要摆放枕头、调整被角并拉平被子。任务中途因安全原因需要人工介入,该次测试即计为失败。
在任务数据、模型架构和评测条件保持相同的对照实验中,使用人类行为数据集Index预训练的模型,完整任务成功率为56%;从随机权重开始训练的模型为9%。这里的“零样本”针对新住宅和新物体,三类家务动作本身已经使用其他地点采集的数据进行微调。
相关链接:
UR发布Gen7,视觉软件可直接运行在机器人控制器
9 月14日,Universal Robots发布第七代机器人平台Gen7,新增UR10g-1750、UR17g-1300和UR18g-950三款机械臂,对应不同负载与臂展组合。新平台重新设计了控制器、示教器和工具法兰。
工具端增加数据、电源和安全接口,方便直接连接相机及高带宽传感器;内置力矩感知与阻抗控制,用于处理装配中的接触和受力。CB7控制器据公司披露计算能力提高40%、体积缩小30%,并支持连接PLC、制造执行系统和视觉设备。
视觉集成已有具体合作方案。Inbolt称,其视觉软件可在UR控制器上原生运行,零件定位无需另配视觉工控机及相应布线。操作人员还可通过工具法兰上的按钮进行拖动示教和调用技能,在机械臂实际作业位置完成部分设置。
相关链接:
Digit 5增加独立安全控制器,负载提升至22.7千克
9 月15日,Agility Robotics公布Digit 5。新机增加独立安全控制器:机器人持续感知附近人员,当人员进入不安全距离时,触发避让、停止或坐下等响应;灯光和声音用于提示机器人接下来的运动。
硬件调整对应重复搬运和不同工位的需要。公司披露,Digit 5负载较上一代提高40%,达到22.7千克;末端工具采用可更换设计,配备ISO标准安装法兰,以适配料箱搬运、机床上下料等任务。新电池系统设计为运行90分钟、充电9分钟,运行与充电时间比由Digit 4的2∶1提高至10∶1。
Agility计划将Digit的工作范围扩展到拆垛、配料、机床上下料和码垛,并通过Arc平台与工厂现有移动机器人、输送线和仓储系统协调交接。Digit 5预计于2027 年上半年开放早期使用,年底向制造、仓储和配送客户普遍供货。
相关链接:
重点资本动向
费莫一科技完成近亿美元种子轮融资
9 月 9 日,费莫一科技(PHYMI)宣布完成近亿美元种子轮融资,由 IDG 资本领投,云启资本、滴滴出行、复星锐正、耀途资本和禾赛科技跟投。
费莫一成立于 2026 年 3 月,由前元戎启行技术合伙人刘念邱创办,主要研发面向开放、动态真实环境的 Physical Agent(物理智能体)。公司的目标是让机器人理解人的需求,自主规划并完成跨场景的移动与操作,承接取送物品等日常事务;当物品位置、环境或需求发生变化时,能够调整行动,继续完成任务。
其研发体系包括 PHYMI BRAIN、BODY、DATA 和 LINK:BRAIN 负责感知、推理规划与行动生成,BODY 提供机器人本体,DATA 积累真实交互数据和任务反馈,LINK 连接人与机器人,处理任务授权、状态反馈和协同。业务布局覆盖智能模型、整机硬件、数据体系和人机交互,产品定位是面向日常生活的行动伙伴。
本轮资金计划用于 Physical Agent 核心技术研发、真实动态数据体系建设、产品工程化、场景落地和团队扩充,支持模型与机器人整机共同迭代。
官网: 暂无官网。
鑫精诚传感器完成数亿元 B 轮融资
9 月 15 日,鑫精诚传感器完成数亿元 B 轮融资,由上海电科基金领投,深创投、聚合资本追投,龙岗金控、苏高新金控、青稞资本和丰源资本等机构参与。
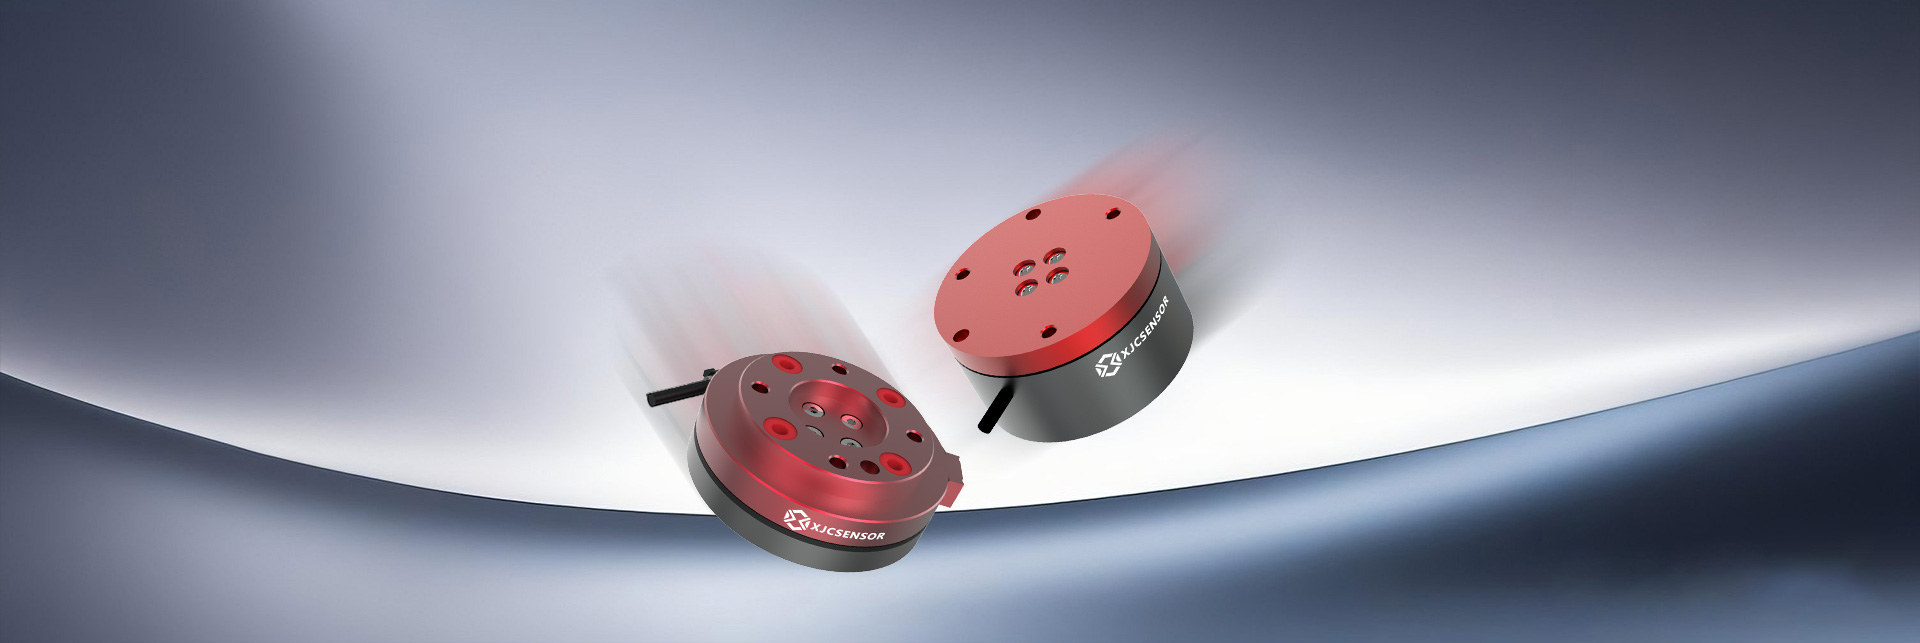
鑫精诚主要提供力传感器、控制仪表及配套力控方案,机器人相关产品包括六维力传感器和关节扭矩传感器。这些器件用于测量机器人操作过程中的受力,为装配、打磨、抓取和搬运提供反馈,帮助设备控制接触力度。公司的客户还覆盖新能源、消费电子、半导体和医疗等领域的自动化企业。
据公司披露,2026 年第一季度六维力与关节扭矩传感器合计出货量超过 10 万只,客户供应链覆盖 200 多家企业。在已有批量供货的基础上,本轮资金将继续投入研发和产业化。
相关链接:
帕西尼感知科技完成数亿元 B++ 轮融资
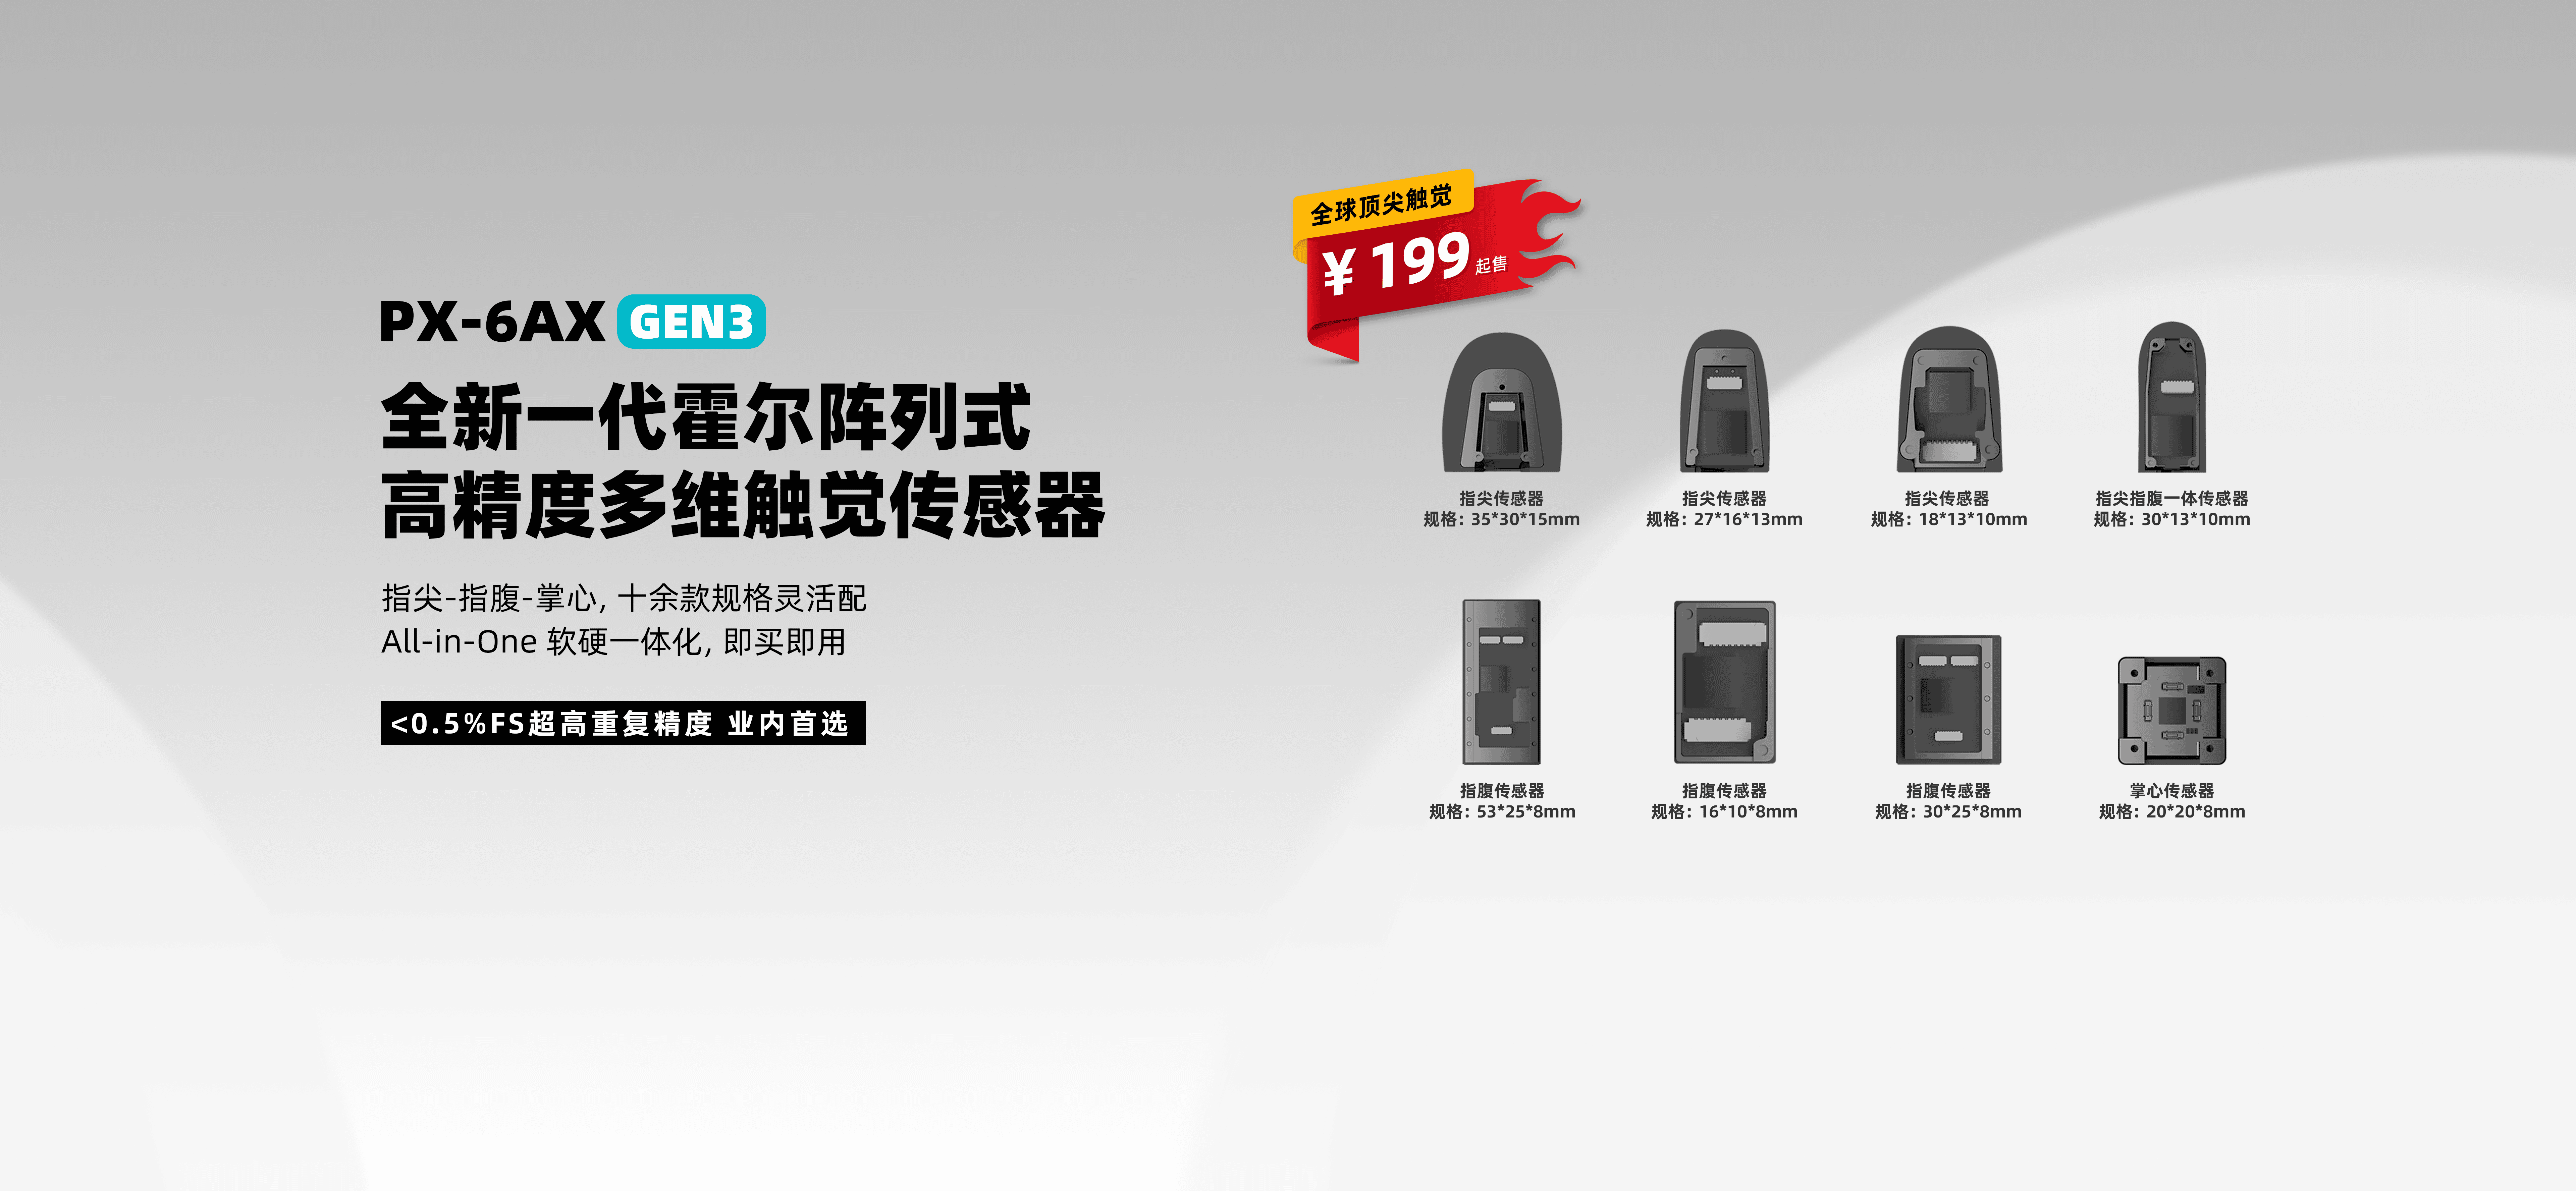
9 月 16 日,帕西尼感知科技披露完成数亿元 B++ 轮融资,广新基金、四川省科创投资集团、山东国惠基金、中信资本、森马方道基金等机构参与,京铭资本、合信方册等老股东继续加码。公司称,累计融资额已超过 40 亿元。
帕西尼主要研发机器人触觉感知产品,业务覆盖多维触觉传感器、灵巧手、人形机器人和数据采集设备。触觉传感器提供接触与受力反馈,帮助机器人在抓取和操作物品时调整动作;灵巧手和整机产品则将这些感知能力与机器人操作结合。公司同时建设具身智能数据体系,为模型训练提供真实交互数据。
公司在 8 月刚完成 10 亿元战略轮,9 月再次获得数亿元融资,连续两个月获得大额资金,为上述业务的持续研发提供了资金支持。本轮又有多家地方国资背景机构参与,资金来源进一步扩大。
相关链接:
地瓜机器人完成 4 亿美元 C 轮融资
9 月 17 日,地瓜机器人宣布完成 4 亿美元 C 轮融资。未来资产领投,美团战投、合肥国投、南山战新投等机构参与,老股东继续追加投资。
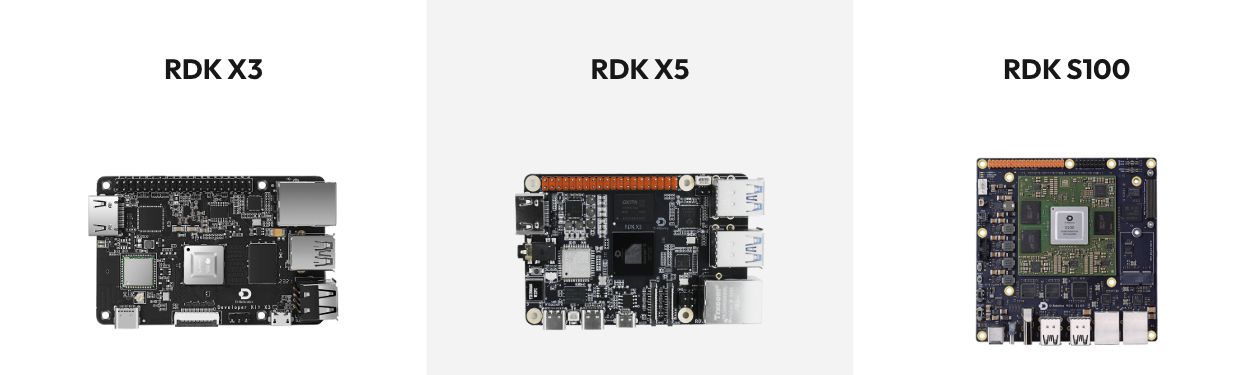
地瓜机器人主要向机器人企业和开发者提供计算芯片、开发套件及配套软件,核心产品包括旭日系列芯片和 RDK 开发套件。芯片为机器人处理视觉感知、运行智能模型和控制动作提供算力,软件工具则支持算法开发、调试与部署。客户可基于这套软硬件平台研发不同形态的机器人。
据地平线披露,本轮资金将用于完善旭日芯片的全算力段产品布局,并建设覆盖数据采集、模型训练、仿真验证和推理部署的软件平台。这将把地瓜提供的开发支持延伸到更多环节,也要求公司在芯片研发之外持续投入软件工具和客户技术支持。
相关链接:
千觉机器人连续完成两轮数亿元战略融资
9 月 20 日,千觉机器人宣布连续完成两轮数亿元战略融资,投资方包括蓝驰创投、中金资本旗下基金、靖亚资本等。公司此前还完成过亿元级融资,股东包括高瓴创投、元禾原点以及理想汽车、智元机器人、吉德电器等产业方。
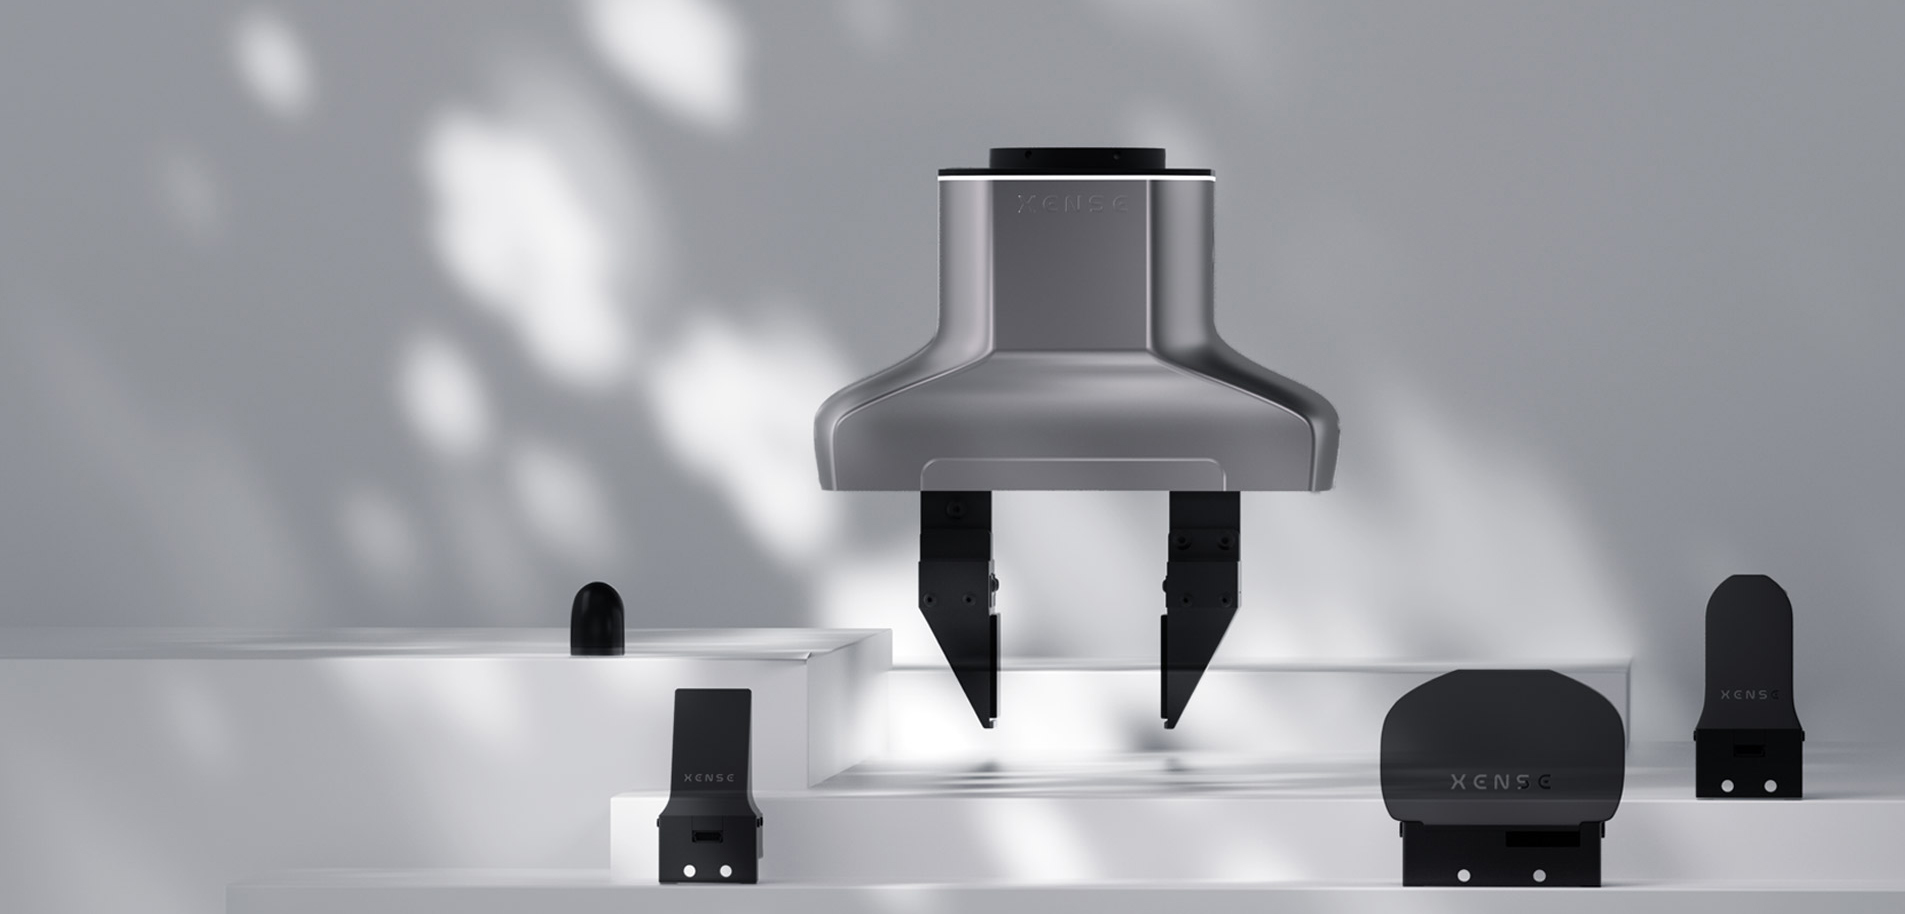
千觉机器人主要提供视触觉传感器、触觉夹爪、数据采集设备及配套软件,服务机器人研发和工业自动化客户。其传感器能够感知接触面的形状、受力分布和滑动情况,帮助机器人判断物品是否握稳、接触力度是否合适。围绕这些产品,公司还开发触觉仿真与控制算法,用于机器人操作能力的训练和验证。
据千觉披露,公司已服务超过 300 家付费客户,视触觉传感器已实现万片级量产。在已有产品交付的基础上,本轮融资将继续支持传感器迭代和规模化供货,同时投入真实交互数据采集、触觉仿真及触觉具身模型研发。
相关链接:
智身科技完成数亿元 B 轮战略融资
9 月 20 日,智身科技(GENISOM AI)完成数亿元 B 轮融资,由阿联酋 Stone Venture 领投,洪山资本、粤科金融、吴中融玥、东软集团、豪鹏科技等机构和产业方参与。
智身科技主要研发四足机器人,并布局人形机器人、一体化关节及配套软件。四足产品包括“钢镚”“铜锤”等系列,应用方向涵盖工业巡检、应急救援、安防巡逻和文娱互动。公司也向开发者提供关节模组和仿真训练工具。
据公司披露,本轮资金将投入机器人本体、具身大小脑、GSD 自主导航和任务作业能力。硬件研发重点改善质量、可靠性和成本,软件研发则支持机器人自主到达作业地点并完成任务。